Ok, warum gab es dann die vielen Disengagements? 
Wie vielfach auch bei Twitter geschrieben wurde, es brauchte eine Neukalibrierung und restart, GPS war wohl auch durcheinander. Das ist Software, da muss man ab und zu mal neu starten.
Dunst ist es definitiv nicht, weil wir ja wissen dass die Beta auch bei dichtem Nebel und Starkregen wunderbar funktioniert
1 „Gefällt mir“
Ich habe da auch keinen Dunst gesehen. Kim fährt bei Tag an einem sonnigen Morgen durch Newport. Da gab es am Anfang des Beta-Programms schon deutlich andere Szenarien. Einer der Tester (ich glaube, es war AIDRIVR) fuhr im Nebel einen Pass hoch und das klappte mit der damaligen Version, die sicher sehr viel weniger ausgereift war, recht gut.
Mit den relativ engen zugeparkten Straßen und den vielen Fußgängern ist das bei Kim schon anders als bei den anderen Testern, die deutlich mehr Platz um sich herum haben. Man will kein Verkehrshindernis sein, von daher verstehe ich, dass sie die Navi abbricht und selbst fährt. Ich hätte auch keinen Bock, ständig angehupt zu werden oder den Vogel gezeigt zu bekommen.
Deshalb bist du ja auch keine Betatesterin 
Ne, Spaß beiseite.. Man kann von einem System nicht mehr verlangen als es max. kann. Wenn das Auto explizit mit dem Ansatz „lieber vorsichtig, als Unfall“ trainiert wird, dann muss ich das unter diesen Gesichtspunkten auch betrachten und testen.
Zu sagen, ja aber hier will ich deutlich aggressiver Fahren mag vielleicht angebracht sein, als Tester sollte man dennoch das Auto machen lassen und dann nicht deaktivieren und womöglich eine kommende kritische Situation entschärfen.
Beispiel ganz am Anfang, als der Wagen aus der Gegenrichtung kam. Es sah danach aus, als wollte ihr Auto nach rechts ausweichen, das Gegenfahrzeug vorbei lassen und dann (vermutlich) selbst weiter fahren. - Leider wurde vorher abgebrochen und genau das manuell gemacht.
Beispiel LKW auf der eigenen Spur, der Überholt werden sollte. Das Auto hat sich dahinter eingereiht, wollte abwarten bis sich eine entsprechende Lücke auftat, um dann zu überholen. Statt dem Auto die Zeit zu geben, übernahm sie manuell und quetschte sich in die nächste freie Lücke. - Wie das Auto sich konkret in dieser Ausnahmesituation verhalten hätte weiß weder sie, noch das Auto, noch Tesla. Wäre das Verhalten noch tragbar, kritisch oder gefährlich? Wir/Tesla wissen es leider nicht.
Das sollte meiner Meinung nach jemanden im Beta-Programm unterscheiden von jemandem, der das Auto nur „fahren“ will. Rosa-Sonnenscheinfahrten kann man für den YT-Channel machen, wenn es läuft.
So wie @SebastianR schon schrieb, brauchte man anfangs noch die Tester, die kritisch an das System gingen, aber die grundsätzliche Machbarkeit zeigen sollten.
Mittlerweile brauchen sie eig. Leute, die die Grenzen finden und aufzeigen und vor allem das Auto an sein Limit bringen - ohne sich und andere zu gefährden.
Die entsprechende Balance zu finden ist sicher nicht einfach aber ein wichtiger Teil um zu verhindern, dass die Software halbfertig auf den Markt gelangt, weil Tesla sagt „ah, da hat die Kim mal wieder zu viel Schiss gehabt. Das Auto hätte es locker geschafft.“.
Nur um nach dem Produktionrelease dann unter den nächstbesten LKW zu fahren (unpassendes Beispiel) weil man diesen Fall nie erst zustanden kommen lassen hat, weil man immer deaktiviert hat, sobald ein LKW nur irgendwo zu sehen war.
Mir ist bewusst dass der letzte Absatz sehr polemisch war, aber man muss die Systeme mal anfangen lassen zu tun und dabei immer den Fuß auf der Bremse und die Hände am Lenkrad haben, um direkt und unmittelbar einzugreifen, weil das Auto sich entscheidet etwas ganz dummes zu tun. Gleichzeitig sollte man aber auch bis zum letzten Moment den Spielraum gewähren.
4 „Gefällt mir“
Schon beim aktuellem NoA muss man defensives Fahren mögen. So lässt der Autopilot bei Auffahrten andere Fahrzeuge einscheren, indem er sogar abbremst. Ich bin schon froh, daß er nicht auch noch deutscher Unart einen Fahrspurwechsel macht.
Klar müssen die Systeme an ihre Grenzen gebracht werden. Aber Sicherheit muss hierbei an erster Stelle stehen.
Man stelle sich die Schlagzeilen vor: „Tesla on Autopilot smashes into stationary truck“ . Das will keiner.
Meiner Ansicht nach, hat Kim alles richtig gemacht. Vor allem, weil dies die erste wirkliche Testfahrt mit V10 war, deren Verhalten sie noch nicht kannte und folglich nicht einschätzen konnte. Es wurde an anderer Stelle bestätigt, dass einige Tester massive Probleme hatten und rebooten bzw. die Kameras neu kalibrieren mussten.
Warten wir einfach mal ihr nächstes Video ab.
Das nervt mich auch ohne Ende. Ich nehme den AP z. T. schon raus, wenn ich sehe, dass da etwas mehr Verkehr kommt, der sich einfädeln will und ich jemanden hinter mir habe, der kaum damit rechnen kann, dass der Tesla gleich den Anker wirft und Vorfahrt gewährt.
Ok, offenbar ist das mit Beta 10 tatsächlich reingekommen, aber das funktioniert ja offensichtlich noch nicht richtig. Dürfte aber der Grund sein warum es die Monorail Strecke zum ersten Mal geschafft hat.
https://twitter.com/elonmusk/status/1437322712339423237?s=21
Das sehe ich vollkommen anders. Dem Auto sollte so früh wie möglich die Grenze gezeigt werden, damit es beim nächsten Mal gleich richtig reagiert und nicht erst wenn es schon schwammig hin und hergelenkt hat bevor es sich für eine Fahrtlinie entscheidet. Der Mensch erkennt die Situation ja auch an einem bestimmten Punkt - also sollte das System den Punkt so auch identifizieren können und die Verbindung zur Fahrtlinie herstellen können. Man versucht ja quasi das menschliche Wissen bezüglich des Autofahrens zu übertragen.
Hmm, manche Videos von der FSD Beta 10 fand ich wirklich gut, definitiv ein Fortschritt zur FSD Beta 9 !
Aber auf Musks gebashe bezügliche LIDAR = Holzweg würde ich nicht so viel geben.
Hier mal ein Video was schon so geht. Firma ist Auto X und das Video in der Rush Hour in einer Chinesischen Grossstadt. Da sehe ich Tesla noch lange nicht.
Falls das bereits gepostet wurde, sorry 
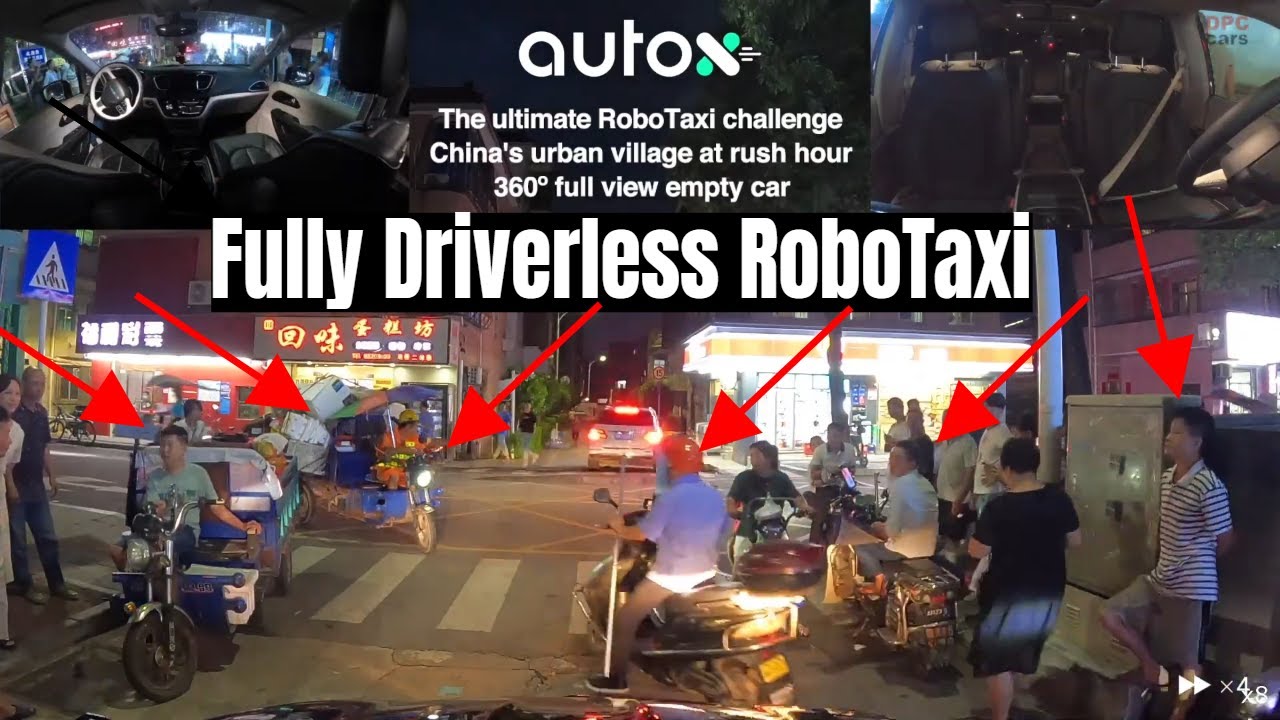
3 „Gefällt mir“
Und jetzt nimmst du das Auto und setzt es in Zürich ab
Wetten das Resultat sieht anders aus?
1 „Gefällt mir“
Wo siehst Du denn den Vorteil von LIDAR in diesem Video?
1 „Gefällt mir“
Nun, das ist doch ein LIDAR based System !
Und zweifelsfrei dem FSD überlegen, oder meinst Du FSD hätte die Fahrt ohne ‚Interventions‘ hinbekommen ? 
1 „Gefällt mir“
Von wem sollen da Interventions kommen, es wartet halt die ganze Zeit nur 
Mal ehrlich, das ist genau der BS den keiner braucht. zu sagen, diese Fahrt funktioniert und das Fahrzeug hat Lidar. Diese andere Fahrt eines völlig anderen Fahrzeugs mit ganz anderer Software funktioniert nicht und es hat kein Lidar. Dann korreliert man halt einfach mal mit Lidar gehts, ohne nicht.
Das is irgendwie a bissl schlicht gedacht ohne viel mehr Infos dazu zu haben was da passiert. Auf alle Fälle beeindruckender als L3 beim EQS.
Dieser Kommentar soll weder Tesla auf- noch abwerten, aber die Qualität solcher Aussagen in Frage stellen muss man ja immer dazu schreiben hier, sonst is man böse und ein Fanboi…
8 „Gefällt mir“
Klar, jetzt nimm den Wagen und stell ihn an einem anderen Standort auf, welcher nicht eingeübt ist
Wenn du das Video entschleunigst, dann wirst du feststellen, dass ein normaler Fahrer 5x schneller am Ziel angekommen wäre als dieses Ding.
Das ewige Warten fällt in der beschleunigten Variante nicht so auf.
Warum verkauft man denn keine Autos mit diesem System, wenn es denn schon so gut ist?
Wollen die kein Geld verdienen?
Hm…
#RemoteOperator
#MarketingBullshit
1 „Gefällt mir“
Was ich hörte operieren die bereits Robotaxis, ob es stimmt weiss ich aber nicht.
Ich wollte hier weder irgend ein System schlecht machen noch heilig sprechen.
Ich fand das gezeigte recht beeindruckend und wollte nur mal die Meinung anderer Foren Teilnehmer dazu hören.
Auf die Idee das dieses eine eingeübte Strecke ist kam ich beispielsweise nicht
Nicht nur eingeübt. In der Regel sind dafür HD-based Maps notwendig. Heißt, das System wird künftig nur dort funktionieren, wo es für das Unternehmen wirtschaftlich interessant ist, dafür Geld zu investieren (inkl. Regelmäßige Aktualisierung).
Das spannende am FSD Ansatz ist ja gerade die Möglichkeit, an jedem Ort und mit (vielen) Situationen umgehen zu können, die es so nie zu sehen bekommen hat.
4 „Gefällt mir“
Weisst Du denn das AutoX lediglich auf Kartendaten basiert ?
Das wäre ja dann ähnlich wie bei Mobileye, wenn nicht gar ein copy & paste.
Ich bin aufgrund des Videos davon ausgegangen, das Auto könnte man überall fahren lassen… 
Soweit mir bekannt ist, gibt es neben Tesla niemanden, der einen nicht kartenbasierten Ansatz fährt. Denn LiDAR kann das nicht gewährleisten. Dafür bräuchte es zusätzlich einen allumfassenden Kameraansatz.
Wenn man das schafft, ist auch der LiDAR Ansatz zu teuer zur Realisierung in Kombination mit den Kameras und der benötigten Software.
Tesla denkt in diesen Bereichen eher progressiv und 3 Schritte weiter. Deshalb wollen sie die Zwischenstufen überspringen.
Bleibt halt die Frage, ob die konservativen Ansätze Recht behalten und sich eine neue Technologie aufzeigt, die den Tesla Ansatz alt aussehen lässt oder Tesla später weiter ist, weil es keine angemessenen alternativen gibt.
2 „Gefällt mir“
Die Konservativen Ansätze sind jetzt schon erfolgreich. Tesla dann erst in zwei Wochen.
2 „Gefällt mir“
Dann passts ja