Es ist auf jeden Fall deutlich mutiger beim Abbiegen usw. Wenn das begründet ist wäre das schon ein großer Schritt. Laut Elon fehlt nur noch wenig das Ganze auf Highways auszuweiten, das soll mit 10.1 kommen.
Dann fehlen noch solche Dinge wie Berücksichtigung von mehr Verkehrszeichen (insbesondere „no turn on red“) und Erkennung von gesperrten Straßen. Das sind Kleinigkeiten, die aber die Disengagements deutlich reduzieren würden.
Und man muss es in den Griff bekommen, dass unter keinen Umständen irgendwo gegen gefahren wird und keine Kurven schneiden. Das erscheint relativ einfach zu lösen zu sein, ist aber aktuell noch anders.
… und wohl auch noch das rechtzeitige Abbremsen vor Bodenwellen / Speed Bumps etc. aber da geht es dann schon in die Feinheiten und ggf. auch in das, was Leute als „angenehm“ empfinden oder nicht.
Philosophisch wird man sich die Frage stellen muessen, ab wann die FSD-Verbesserungen fuer den normalen Fahrer im normalen Verkehr nicht mehr wahrnehmbar/erlebbar sind. D.h. ab wann ist FSD so gut, dass man mit Disengagements pro 1.000km rechnen muss, um rauszubekommen, ob die Version besser ist.
Die letzten Fortschritte, welche man auf YouTube bewundern darf sind echt beeindruckend.
Schön zu sehen, dass man hier alles andere als Stillstand in der Softwareentwicklung feststellen darf.
Ich denke, wenn es dann mal einen ersten Release in den USA gibt, dass wir hier in der EU zumindest teilweise in nicht allzu großem Abstand davon profitieren werden.
Ich vertraue da auf Elons Grünheide „Kampftechniken“. BER vs Elon-Style. Mein Wetteinsatz auf Elon.
Ich sehe in der V10 immer noch gravierende Fehler, die raus müssen bevor sowas in die EU kommt.
Teils nimmt das Auto Abbiegungen, während es in der geradeaus Spur fährt oder fährt in Busspuren.
Sowas darf bei einem Public Rollout nicht passieren, wird aber teilweise von den Testern als „Kleinigkeit“ akzeptiert. So langsam sollte auch bei denen die Messlatte höher hängen, sonst kommt sowas in die öffentlichen builds rein.
An den Videos ist mir v.a. das mehrmalige Ansteuern und Zurückkorrigieren in kurvigen Einspurstrecken aufgefallen. Bei uns würde dies in der Fahrschule m.E. nicht toleriert werden.
Dass die Version 10 ohne den versprochenen One-Stack kommt habe ich erwartet.
Cooler Typ. Respekt wie spät er eingreift, gleich die erste Aktion nach dem Aktivieren wer ja schon heavy, und dann nochmal bei der Baustelle, wo das Auto gefühlt erst Zentimeter vorher richtig rübergezogen ist Da schreiten andere deutlich früher ein. So sieht man dass es doch wohl des öfteren gut geht. Trotzdem riskant, hoffentlich geht das nicht mal schief bei ihm
Ne, das war von Anfang an eine Schnapsidee, oder schlecht kommuniziert. Ein Request Button mit manueller Prüfung macht ja Sinn. Könnte man sogar automatisch oder halbautomatisch machen, anhand des bisherigen Fahrverhaltens. Die Informationen hat Tesla ja - für die eigene Versicherung sogar schon entsprechend analysiert und aufbereitet.
Ein wide Release wird noch ein paar Monate dauern, aber das macht auch nichts.
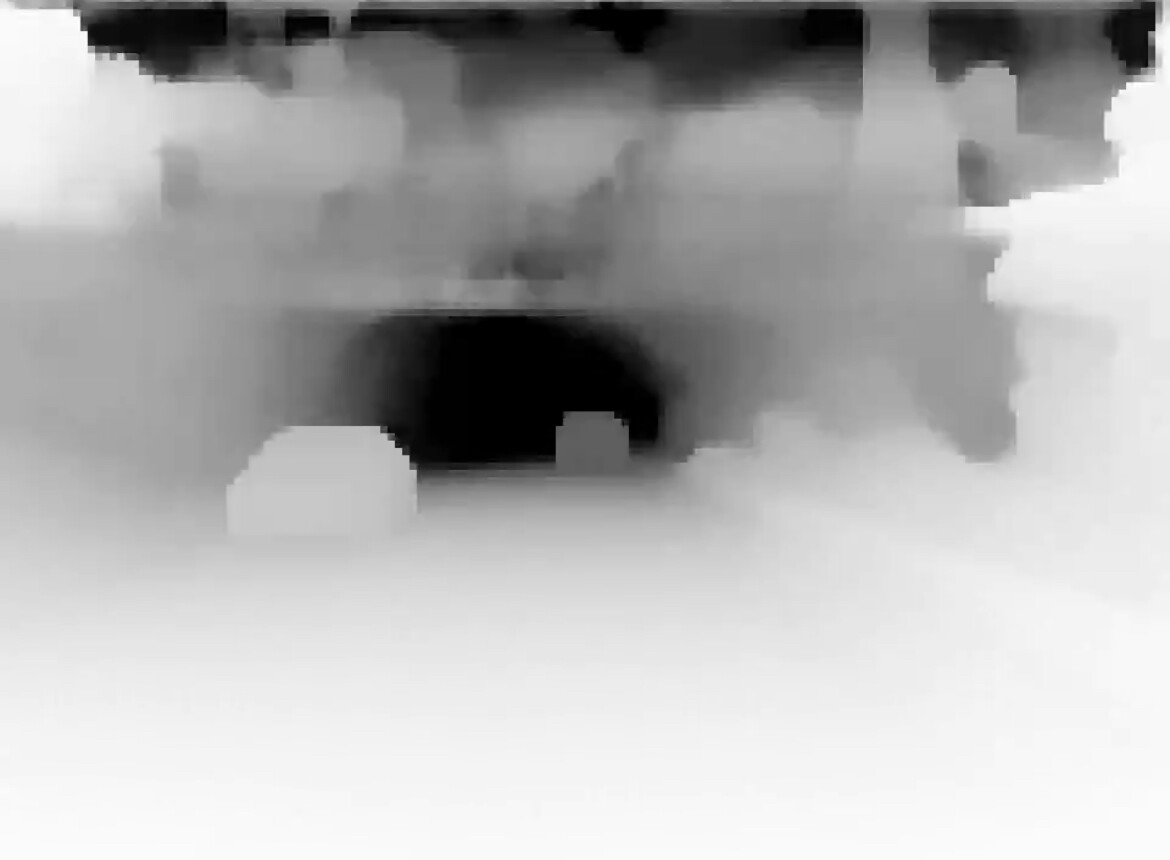
Mir wäre es besonders wichtig, dass sie anhand von monocular depth estimation eine zusätzliche Sicherheitsschicht einbauen, die vor jedem Hindernis bremsen kann, analog Radar.
Bisher wirkt es so, als würden nur eindeutig klassifizierbare Objekte und drivable space im path planner berücksichtigt. Wenn drivable space sich nicht ganz sicher ist ob man weiter fahren kann, da aber beispielsweise eine Mauer ist (und nicht zb ein Auto), dann fährt es einfach weiter, obwohl eigentlich klar erkennbar sein müsste, dass es da nicht weiter geht.
Tesla hat ja gezeigt, wie diese depth estimation aussieht:
Das wird aber offensichtlich bisher nicht eingesetzt um Hindernisse zu erkennen. Deren Erkennung basiert offenbar bisher rein auf 2D Objekterkennung. Das muss sich dringend ändern, bevor man das auf die Leute loslässt.
Das klingt für mich erstmal nicht plausibel. Ich glaube eine allgemeine Hinderniserkennung fehlt einfach noch.
Ich glaube auch dass Tesla kaum oder kein reinforcement learning benutzt. Disengagements sind immer nur Trigger um Trainingsdaten zu sammeln.
Naja, normalerweise regelt das ja das drivable space NN. Wo Hindernisse sind, ist es nicht befahrbar. Nur für die Fälle wo das nicht funktioniert braucht es einen weiteren Mechanismus.
Bezüglich des Trainings durch die Interventionen hab ich langsam Zweifel. Die beta ist ja doch schon einige Monate im Umlauf und viele Tester fahren zum Vergleich mit jeder Version mehrmals die gleiche Stelle ab. Und an den meisten Stellen ändert sich am Verhalten von FSD nichts, trotz Intervention des Fahrers.
Zumindest wäre das meine Erwartung gewesen dass das System anhand der Interventionen selbstständig lernt.
Ich halte dagegen und behaupte, dass sogar unsere aktuelle Version dazu lernt.
Es gibt stellen, bei denen schafft es mein Fahrzeug nicht die richtige Entscheidung zu treffen (Verzweigungen innerorts - abbiegen oder doch geradeaus, usw.).
Dann greife ich selbst ein.
1x, 2x, 3x, usw.
Irgendwann merke ich, ohne dazwischen ein Update installiert zu haben, dass der Wagen genau das macht was ich möchte.
Dies klappt jedoch m.M.n. nur bei dezenten Abweichungen vom Anfangsverhalten.
Bei grösseren Abweichungen bleibt er stur wie davor, ganz gleich ob ich es 10x oder 100x vormache.
Sicher werden sie das nicht auf eine derart erratische Weise verbessern - also nicht „an der Stelle (GPS xy) haben wir Probleme, da trainieren wir jetzt mal was rein das es dort geht“ sondern eher:
Wir haben Probleme beim Linksabbiegen wenn a+b+c - wir sammeln jetzt mal 10.000 Videos von solchen Ecken und trainieren dann den ganzen Bereich systematisch.
Das halte ich für ausgeschlossen. Im Auto, ohne Feedback Loop durch die ganze Infrastruktur schon gar nicht, so funktioniert es nicht. Man bekommt mit einem Update ein fertig trainiertes, binäres Modell (bzw. einige) aufgespielt, daran kann man ohne weiteres nichts ändern.
Tesla hat ja auch gar keinen End-to-end Ansatz, sondern ein modulares System. Das alleine bedeutet schon dass der Input von Fahrern keinen direkten Wert für das Training hat, außer als Trigger um interessante und problematische Situationen zu identifizieren (die dann später halb manuell aufbereitet den ganzen Trainings Loop durchlaufen). Aber im Gegensatz zu Comma und anderen macht Tesla kein Imitation Learning.
Durch den modularen Ansatz und die darin explizit programmierte Logik, die die eigentlichen Fahrentscheidungen trifft, gibt es aber eine ganze Reihe Parameter (die nichts mit neuronalen Netzen zu tun haben) an denen man theoretisch on-the-fly drehen könnte.
Viel wahrscheinlicher finde ich aber dass das einfach Zufall ist, das ganze System verhält sich wie non-deterministisch, da kann das schon mal vorkommen.
Es ist ja nie alles genau gleich. Wenn du dem System künstlich mehrmals die gleichen Videos vorspielst, wird es sich jedesmal identisch verhalten, da auch NNs deterministisch sind. In der Realität ist aber immer etwas anders, leicht andere Winkel, Änderungen in der Vegetation und anderen Objekten der Umgebung die die Segmentierung ändern usw. Das kann in Grenzfällen ausreichen um ein anderes Verhalten zu generieren. Die nicht-deterministische Umgebung macht aus dem Ganzen ein quasi nicht-deterministisches System.
Was ist denn ein konkretes Beispiel? War es dann ab einem Punkt absolut konsistent anders?
Chuck Cooks Beta zb biegt ohne offensichtlichen Grund an der einen Stelle mal links ab (wie gefordert), mal einfach rechts. Das liegt dann daran dass durch leicht andere Umgebung für den NN Planner rechts herum höhere Konfidenz hat.
 und keine Kurven schneiden. Das erscheint relativ einfach zu lösen zu sein, ist aber aktuell noch anders.


 Da schreiten andere deutlich früher ein. So sieht man dass es doch wohl des öfteren gut geht. Trotzdem riskant, hoffentlich geht das nicht mal schief bei ihm