Zunächst mal hat er es ja gesagt. Wahrscheinlich nur, damit die bekannten Leute im Forum hier irgendwann mit ihrem besten “Hate to say i told you so”-Gesicht sagen können es hat länger gedauert. Muss man wissen.
2 „Gefällt mir“
Immerhin widerlegt das die These, das Europa völlig unwichtig ist, was eine Menge impliziert.
Daran erinnere ich mich auch.
Allerdings haben die Behoerden in Norwegen fast alles untersagt, was mit FSD zu tun haben koennte.
Das was das Auto in den Staaten kann, koennte es auch hier, darf aber nicht.
Kann ich also Tesla auch nicht vorwerfen.
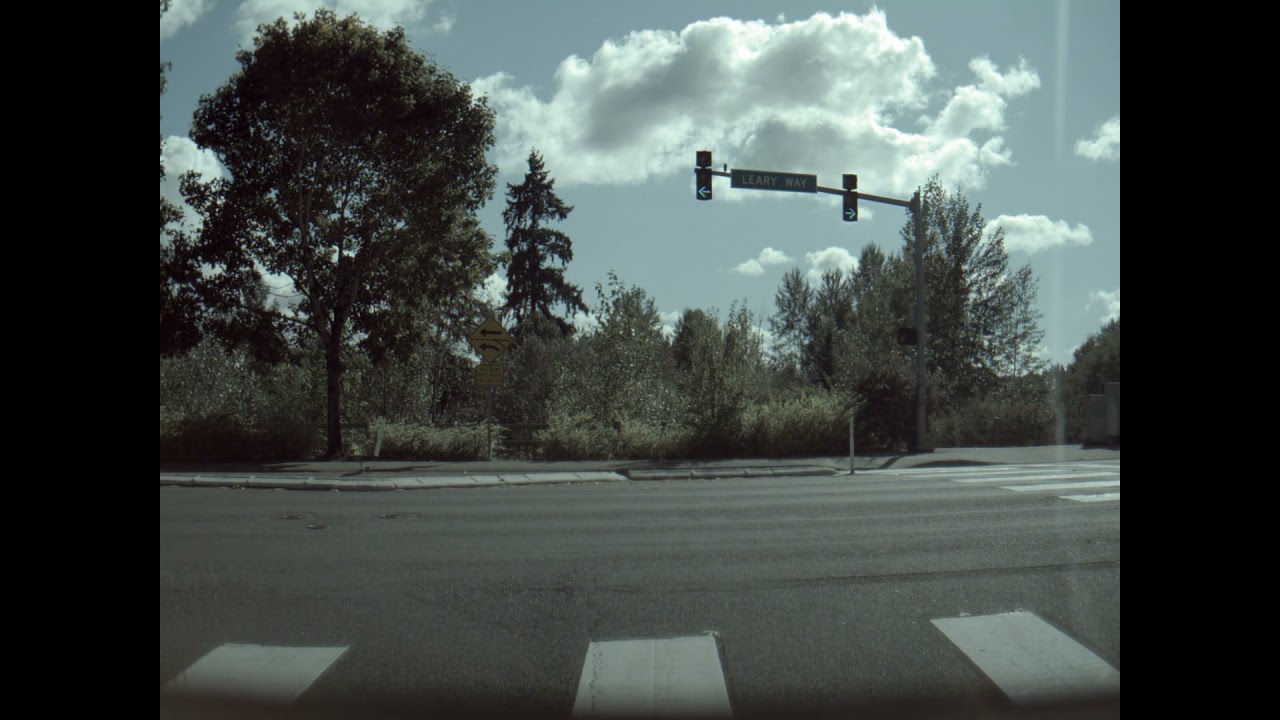
Cool! Das ist das was ich mal meinte, bisher mussten Objekte explizit klassifiziert werden, damit das Auto nicht dagegen fährt. Seit der letzten Version scheint das ja gefixt, jetzt wissen wir wie.
Ein Voxel hat ~33cm, das reicht für die wichtigsten Hindernisse. Jedem kleinen Objekt auf der Straße wird das Auto wohl nicht ausweichen können.
4 „Gefällt mir“
FSD Beta 10.2 rolling out:
https://twitter.com/elonmusk/status/1447472059152408578
https://twitter.com/hashtag/FSDBeta10
2 „Gefällt mir“
Chuck Cook (in den Kommentaren) zur 10.2: „No single stack“.
1 „Gefällt mir“
Ooh, das wird aber einige ärgern, die nur ein paar hundert Meter um den Block gefahren sind  Die Empfehlung bei Tesla-Twitter war Uber zu nutzen, um den Score nicht zu versauen.
Aber ist natürlich wichtig auch die Distanz einzubeziehen.
Wenn ein Voxel 33cm hat, heisst das dann das AUto kann nur auf 33cm genau fahren? Oder verstehe ich das falsch?
Kommt ja drauf an, wofür die 33cm genutzt werden, im Nahbereich könnte ja ein weiteres NN genauere Informationen liefern.
Um überfahrbare Hindernisse zu unterscheiden sollte allerdings (in der eigenen Spur) noch deutlich genauer „hingesehen“ werden.
1 „Gefällt mir“
Es geht hier ja nur um ein auxiliary (hilfs-) NN, das in Situationen, in denen das normale „Drivable Space“, „Lane Lines“ und die Objekterkennung nicht genügen.
Insbesondere wenn unbekannte Gegenstände auf der Straße liegen oder in sie hineinragen. Oder eben die Monorail Stützen in Seattle.
Da reichen 33cm Genauigkeit aus. Lieber hat man einen halben Meter oder mehr Abstand zum Hindernis, als sich dran entlang zu quetschen.
In manchen zugeparkten europäischen Straßen können bis zu 33cm Fehler auf beiden Seiten aber schon limitieren.
Es ist aber wohl kein prinzipielles Problem die Auflösung hochzudrehen, ich nehme an dass die Ground Truth automatisch generiert wird. Gut möglich allerdings dass die aktuelle HW langsam an die Grenzen kommt und eine Inferenz mit höherer Auflösung aktuell nicht praktikabel ist.
1 „Gefällt mir“
Ich habe mir nun in der vergangenen Stunde einige der FSD 10.2 Videos angeschaut die nun von den neuen Testern auf Youtube reingestellt werden. Ich bin ehrlich gesagt ein bisschen schockiert.
Kurven werden geschnitten, Ausfahrten werden verpasst, falsche Spuren wurden befahren. Bei FrugalTesla wird eine rote Ampel überfahren und Rob Maurer von Daily Tesla muss mit einer Vollbremsung vor Strassenabsperrung eingreifen.
Und all das auf den noch verhältnismäßig simplen und breiten Straßen der USA. Ich würde ja auch gerne FSD endlich haben wollen, aber das ist einfach nur verantwortungslos. Hier wird halbgare Software in die Hände von untrainierten Besitzern gegeben, die mit dieser dann in aller Öffentlichkeit rumspielen. Und all das nur um die FSD Käufer und Aktien-Investoren ruhig zu stellen.
Bei dem was ich da gesehen habe, hätte ich mehr Vertrauen in einen erfahrenen Fahrer mit 3 Promille im Blut.
2 „Gefällt mir“
Tolles Video … Bei Minute 11:00 zeigt sich, dass der AP nicht zwischen einem „Pannenfahrzeug“ oder einem Fahrzeug das anhalten will und einem Stau unterscheiden kann.
Es sind schon sehr beeindruckende Szenen dabei, Tesla macht große Fortschritte… Bis zum Robo Taxi sind es aber noch ein paar mehr Schritte zu tun.
1 „Gefällt mir“
Ich bin da hin und her gerissen, aber unrecht hast du auf jeden Fall nicht.
Zumindest den Rollout von der private zur public Beta hätte man imho im aktuellen Stadium nicht machen dürfen.
Aber die Menschen sind einfach (nicht ganz zu unrecht, wenn man FSD gekauft hat) ungeduldig. Geduld wäre aber angebracht. Es wird funktionieren, aber es braucht einfach seine Zeit. Bis das feature complete und wirklich sicher ist, vergehen eher Jahre als Monate.
1 „Gefällt mir“
Mit den Rewrites wurde die Entwicklung nach meiner Ansicht ebenfalls deutlich zurückgeworfen, dh. ich würde etwa 2 - 3 Jahre schätzen.
Dies wäre an sich nicht nötig gewesen, jedoch ist es gemäss früheren Berichten bei Tesla üblich, dass Lösungen, die sich nicht bewährten, so gründlich wie möglich archiviert werden. Mit den beteiligten Mitarbeitern wird teilweise ähnlich verfahren. 
Tesla ist auch nicht gerade geduldig was das kassieren der 7,5k € bzw 10k $ angeht.
4 „Gefällt mir“
Irgendwie muss man aber eben an mehr Daten kommen. Da finde ich die Idee, die nach Score besonders vorsichtigen Fahrer auszuwählen, gar nicht schlecht. Ich glaube aber auch, das es nach den ersten 1000 jetzt erst wieder einen Stop geben wird.
https://twitter.com/valueanalyst1/status/1447534661903781899?s=21
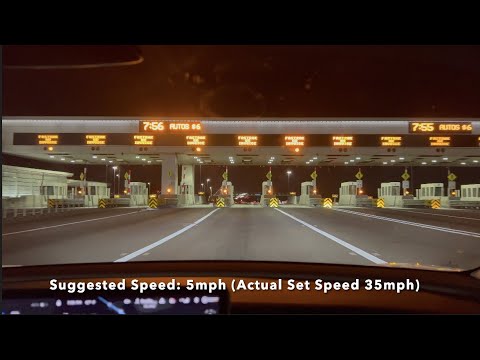
So richtig zuverlässig funktioniert das mit der Hindernisserkennung noch nicht… Elon hat auch schon geschrieben, dass Tore noch ein Problem sind 
(Er meint AEB)
Maut Station mit 35mph? Yes.
Daten sammeln könnte man auch mit speziell dafür geschultem Personal, so wie es andere Unternehmen in dem Sektor ebenfalls machen. Das kostet aber Geld und man kann nicht behaupten, dass FSD bereits an Kunden ausgeliefert wurde.
Meiner Meinung nach dient diese Beta nur als Feigenblatt um bei einer heranrollenden Welle von klagenden FSD-Käufern etwas in der Hand zu haben.
5 „Gefällt mir“
Oh oh, mit Beta 10.2 kann Deep Rain jetzt sogar selbstständig Wischwasser sprühen.
Das gibt Popcorn-Time hier im Forum wenn diese Funktion zu uns kommen sollte 
4 „Gefällt mir“