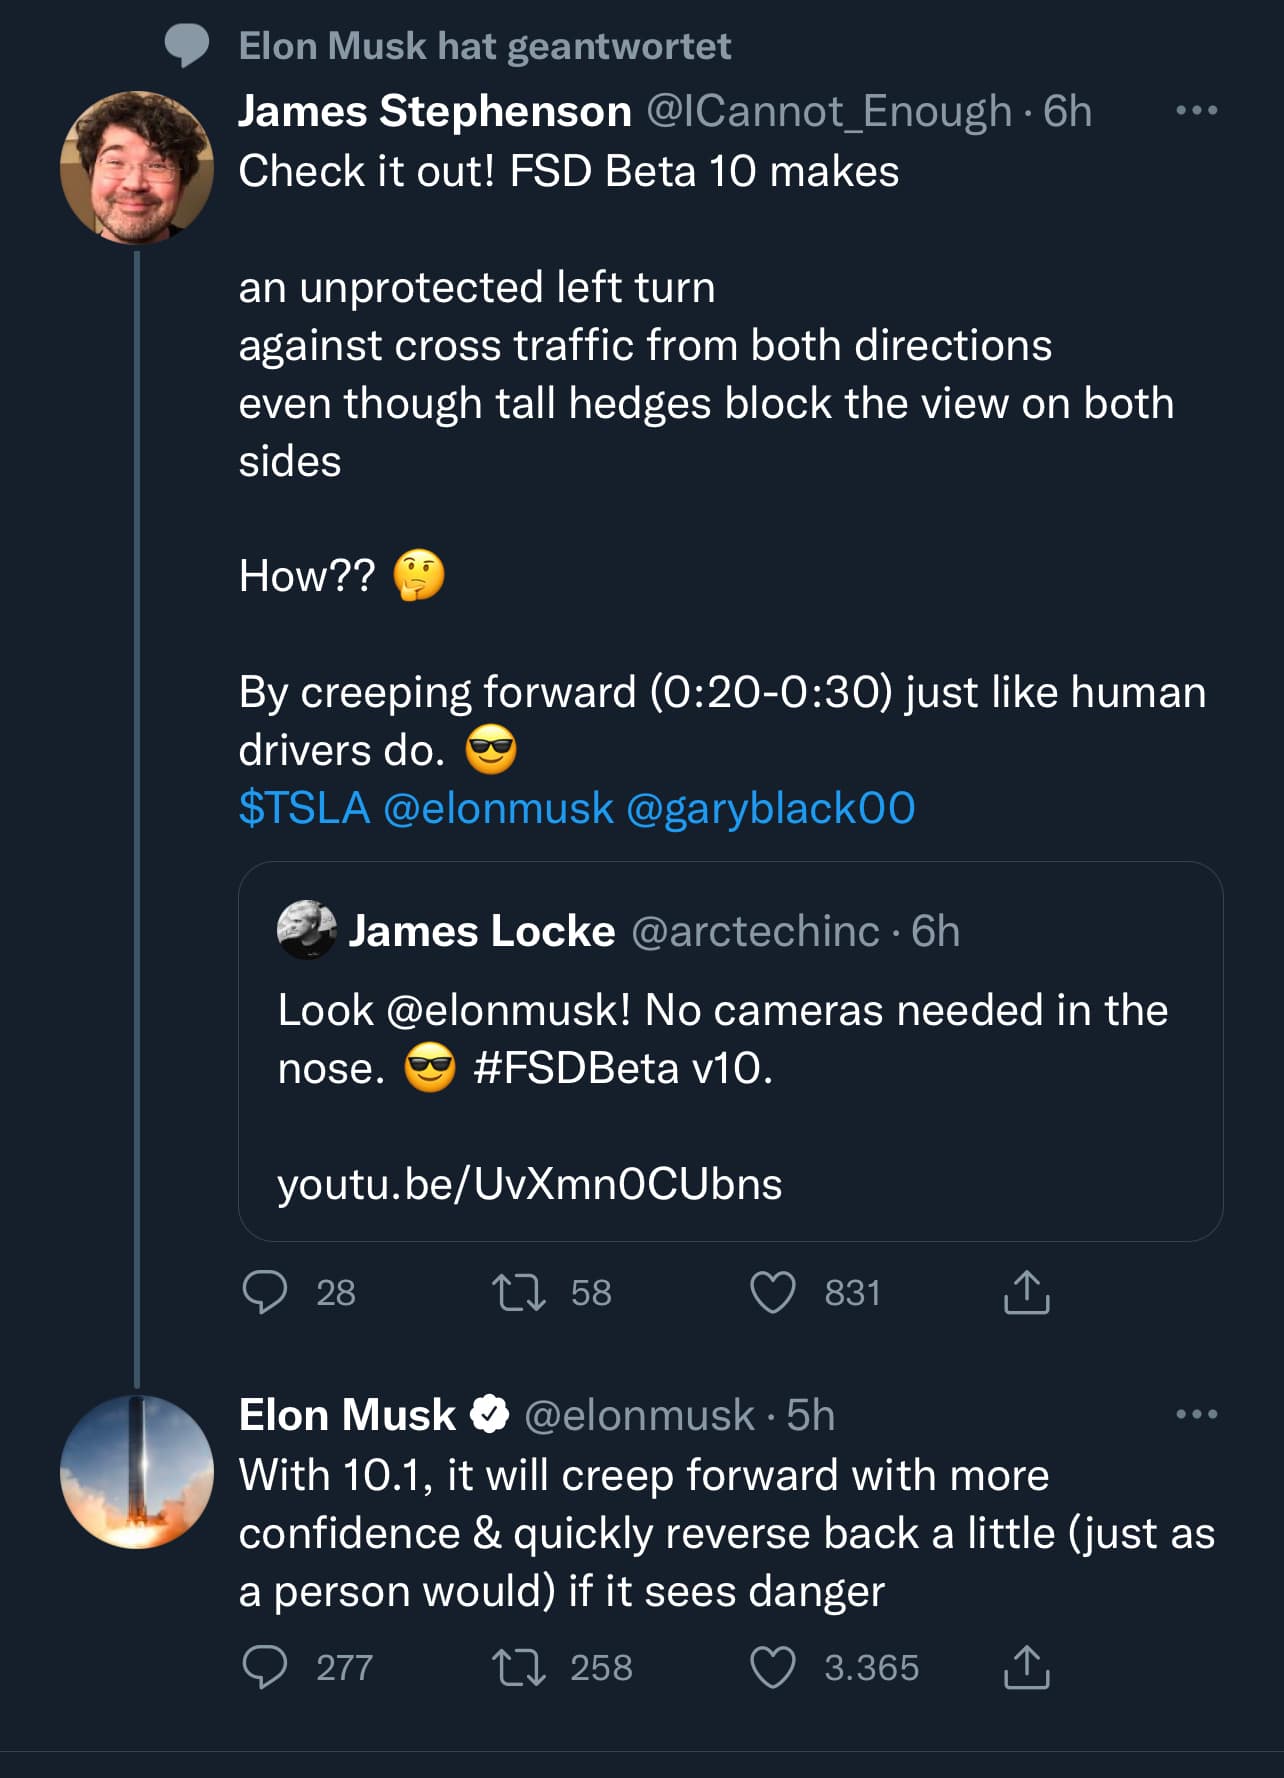
Ich kann mir auch nicht vorstellen, dass der berühmt berüchtigte „Download Button“ noch dieses Jahr kommen wird, da selbst die „mind blowing“ beta 10.0 das Auto gerne mal kerzengerade in den Gegenverkehr steuern will.
Ich kann mir auch nicht vorstellen, dass der berühmt berüchtigte „Download Button“ noch dieses Jahr kommen wird, da selbst die „mind blowing“ beta 10.0 das Auto gerne mal kerzengerade in den Gegenverkehr steuern will.
Der Button kommt relativ sicher. Er macht nur nichts. Es ist ein „request“ Button. Man sagt mehr oder weniger nur, dass man die beta haben will. Wann man sie bekommt, steht auf einem ganz anderen Blatt (das vermutlich noch nicht mal geschrieben ist).
Rob hat nun auch erstmalig die Beta. Man merkt mal, wie anstrengend das Fahren damit eigentlich ist.
Ja, hab damals auch die Geduld der Fahrlehrer bei manchen Kandidaten bewundert …
Mind blowing!
Das wäre dann mal spannend: FSD vs. Fahrlehrer/Fahrprüfer 
Anscheinend ist Version 10 wohl doch noch nicht der ganz grosse Wurf …
https://twitter.com/kimpaquette/status/1437104253017985026?s=19
Nach meiner Ansicht liegen die vielen Disengagements vermutlich nicht an fehlender Kamerakalibrierung sondern am sichtbaren starken Dunst, der sich trotz böigem Wind überall in den Strassen hält. Wie die Software dürften auch die Kameras an der Grenze ihrer Leistungsfähigkeit angekommen sein, da die Fehler auch bei hohem Konfidenzlevel auftreten.
Es gibt doch keine besseren Bedingungen als gleichmäßige Bedingungen…
Meiner Meinung ist das Video von Kim aus zwei Gründen so entstanden wie es ist:
Kim fährt in einem Environment das sich sehr unterscheidet von CA wo das meiste Trainingmaterial für das Neurnales Netzwerk herkommt. Dies wird natürlich in Zukunft besser je mehr in verschiedenen Ländern, Gebieten, Verhältnissen trainiert wird.
Der Größere Punkt ist aber: Kim meint in diesem Environment braucht man einen sehr „aggressiven“ Fahrstil, also sich oft in Lücken reindrücken usw… das heißt Ihr Fahrstil ist komplett unterschiedlich von dem was FSD macht. Aus diesem Grund disengaged sie oft sehr früh und lässt das Auto gar nicht machen, es gibt ein paar Situationen in dem Video in dem das Auto die Situation geschafft hätte, sie hat dem Auto aber gar keine Möglichkeit gegeben und hat die Situation lieber selber schnell gelöst.
Eins muss uns klar sein, das Fahren mit autonomen Autos wird deutlich gezügelter sein und auch „Langsamer“, das Auto wird eher auf eine Lücke warten anstatt sich reinzudrücken. Dies wird aber immer weniger ein Problem werden je mehr Autonome Autos wir auf der Straße haben.
Kim hat bereits zwei neue Videos gedreht:
Das erste ist nach der gewünschten Neukalibrierung der Kameras entstanden. Diesmal erklärt sie auch ihre Disengagements und hat viel weniger „Daumen nach unten“ erhalten. Das Resultat ist jedoch gemäss ihrer Bewertung nicht viel besser.
Das Resultat des zweiten Videos bewertet sie dagegen als viel besser.
Und mal ein Video einer zufriedenen Lisa. Davon gibt es nicht viele 
https://twitter.com/TeslaLisa/status/1438676259232432128?s=19
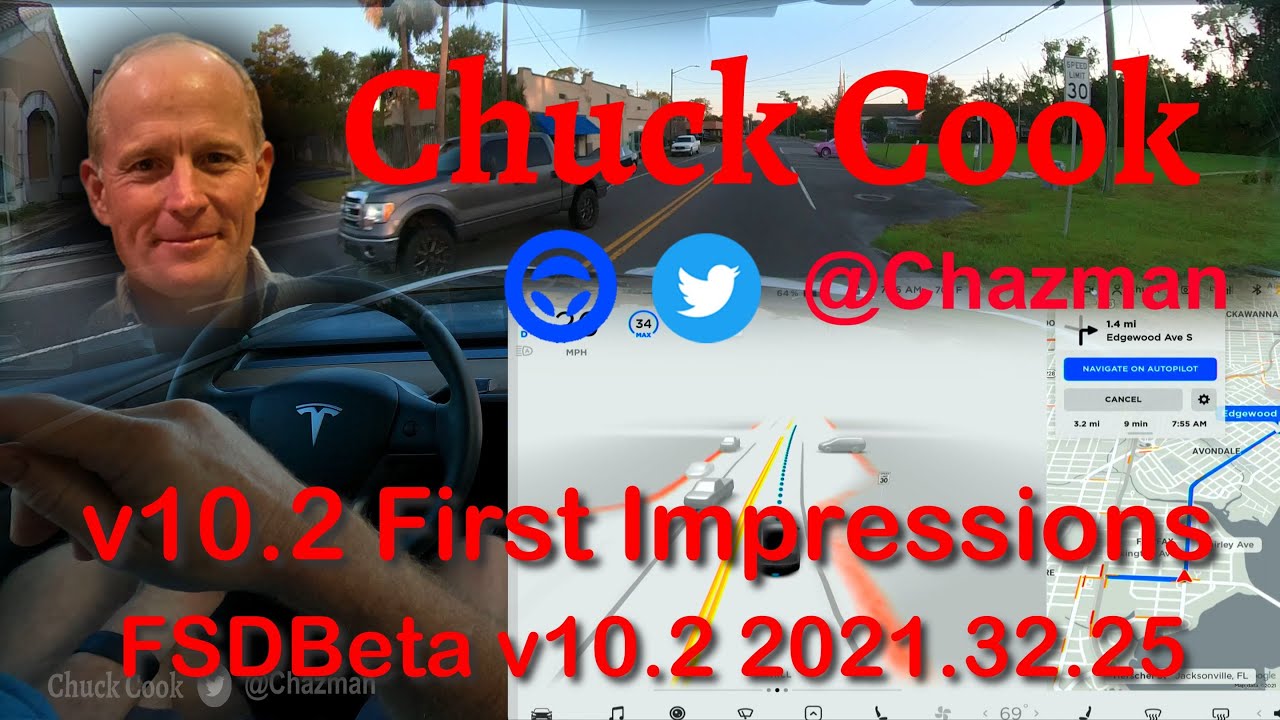
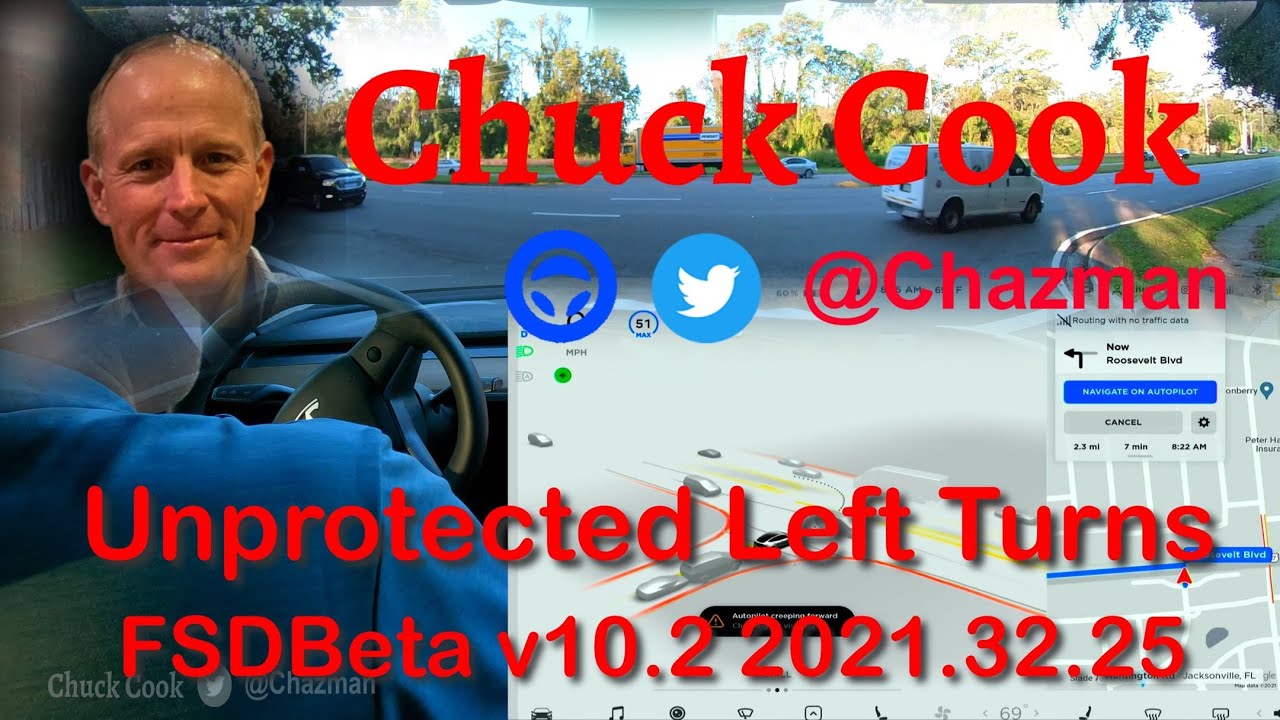
Und jetzt auch ein neues Video von Chuck. Die 10 schafft den left turn, wo die Vorgängerversion immer abbrach und dann rechts abbog. So wirklich sicher und rund läuft das aber noch nicht.
Nach meiner Ansicht kann man die 2 passabel erfolgreichen Versuche mit denen 2 verrechnen, bei welchen Chuck hart eingreifen musste um einen Crash zu vermeiden.
Das FSD müsste m.E. nur in beiden Richtungen checken, ob auf diesen ca. 80 Metern (nach links bis zum zweiten Baum) alles frei ist. In der Mitte hätte es sogar genug Platz zu warten, bis auch von rechts kein Auto kommt.
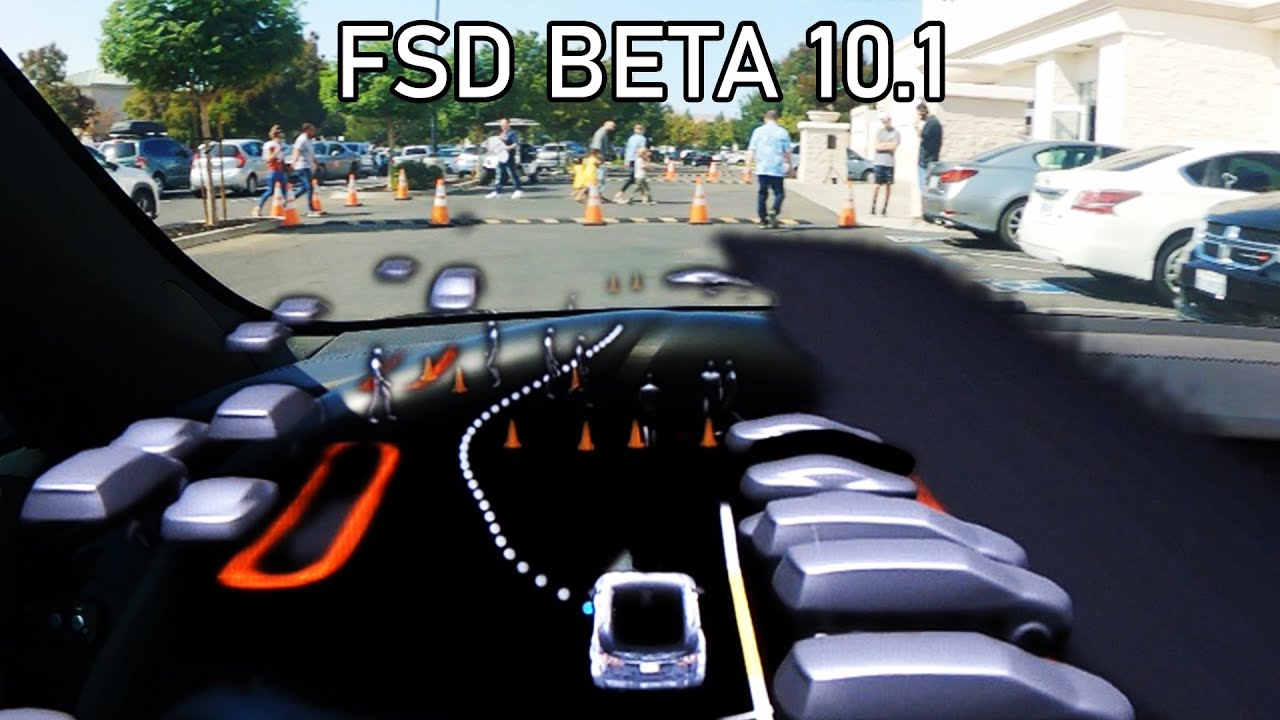
AI Drivr hat versucht die Beta zum zurücksetzen zu bewegen und Parkplätze ausgetestet
Ich würde an seiner Stelle das Lenkrad so halten, dass ich bei einer Fehlfunktion nicht in den Gegenverkehr knallen würde.
Bei 11:00 hat Chuck nach meiner Ansicht sehr souverän reagiert als das FSD zweimal andere Autos in einer Schlange vor dem Rotlicht trotz Sicherheitslinie überholen wollte. Dies waren jedoch keine parkierten Autos.
Vielleicht hat das FSD zudem die Gegenrichtung zur Beurteilung herangezogen, weil dort eine unterbrochene gelbe Linie vor der durchzogenen vorhanden war.
Diskussionen zur FSD Beta lieber im entsprechenden Thread.